PG关注到,研华7月7日宣布扩大与StereoLabs合作,在多个机器人计算平台上支持ZED X GMSL双目相机。公告涉及Jetson Thor、AGX Orin与Orin NX等计算方向,并提供相机与边缘计算设备的组合采购选择。
视觉设备和计算平台能够共同提供支持,有助于减少开发时分别协调不同部件的工作。但机器人感知仍是完整系统问题,相机、镜头位置、软件和任务目标需要相互配合,组合采购本身并不等于全部应用已经完成验证。
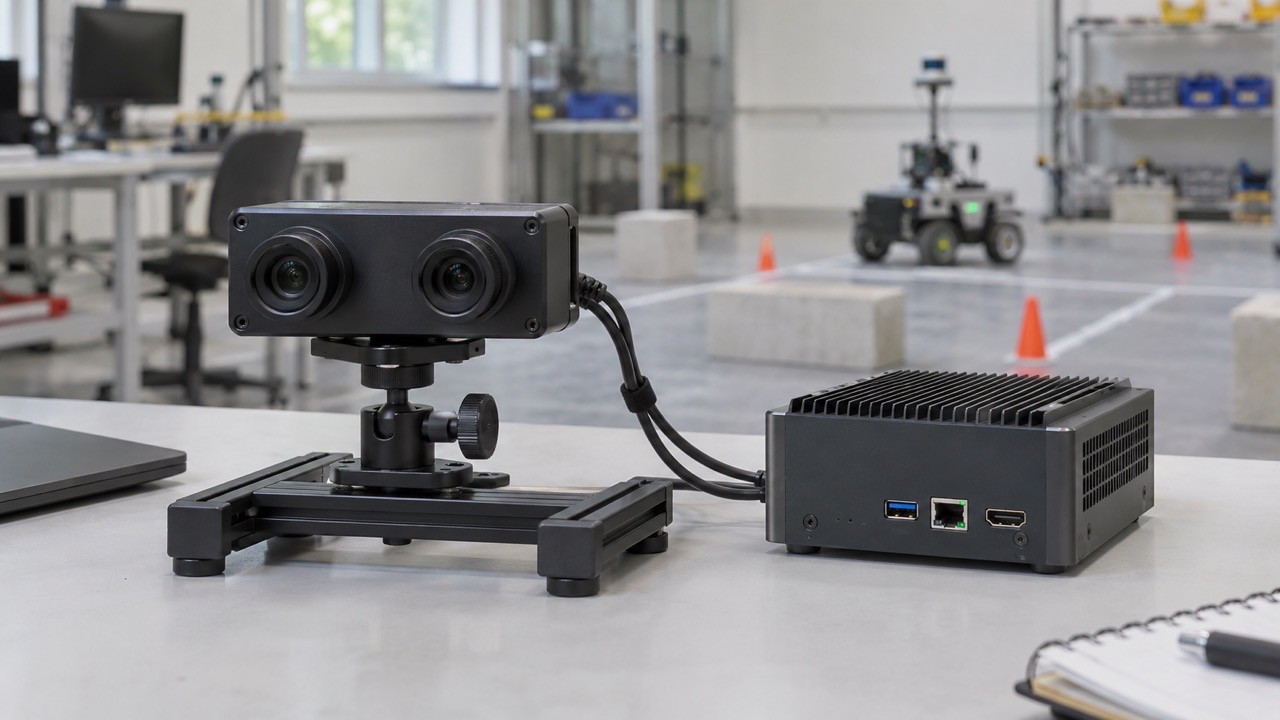
双目视觉,为深度理解提供输入
双目相机从不同视角观察场景,经软件处理获得与深度有关的信息。它能够支持空间观察与后续应用,但效果与视野、光照、物体表面和处理方式有关,不宜把某项技术类别理解为对所有环境的统一保证。
从机器人整合看,感知结果必须对应到设备自身坐标和任务。相机安装位置改变,可能影响软件如何理解对象与机器人之间的关系。因而,视觉设备可用与系统感知正确之间,仍存在需要项目确认的步骤。
研华介绍GMSL在连接距离、带宽与多相机配置方面的方向。连接方式为布置传感器提供条件,但线缆、接头和实际相机组合仍需核对,不能因采用相同接口名称,就默认任意设备能够直接替换。
跨计算平台,标准化与差异需要并存
公告列出AFE-A702、ASR-A702、AFE-R750与ASR-A701等产品,覆盖整机和板级选择。使用同一视觉生态,可以让团队共享部分开发经验,但不同计算平台的资源、驱动和软件版本仍可能不同。
对于多种机器人产品,统一相机选择有助于减少一类变动;与此同时,不同设备可能采用不同任务数量或模型。跨平台迁移应保留实际负载,确认资源使用与输出行为,而不是仅检查相机能够被识别。
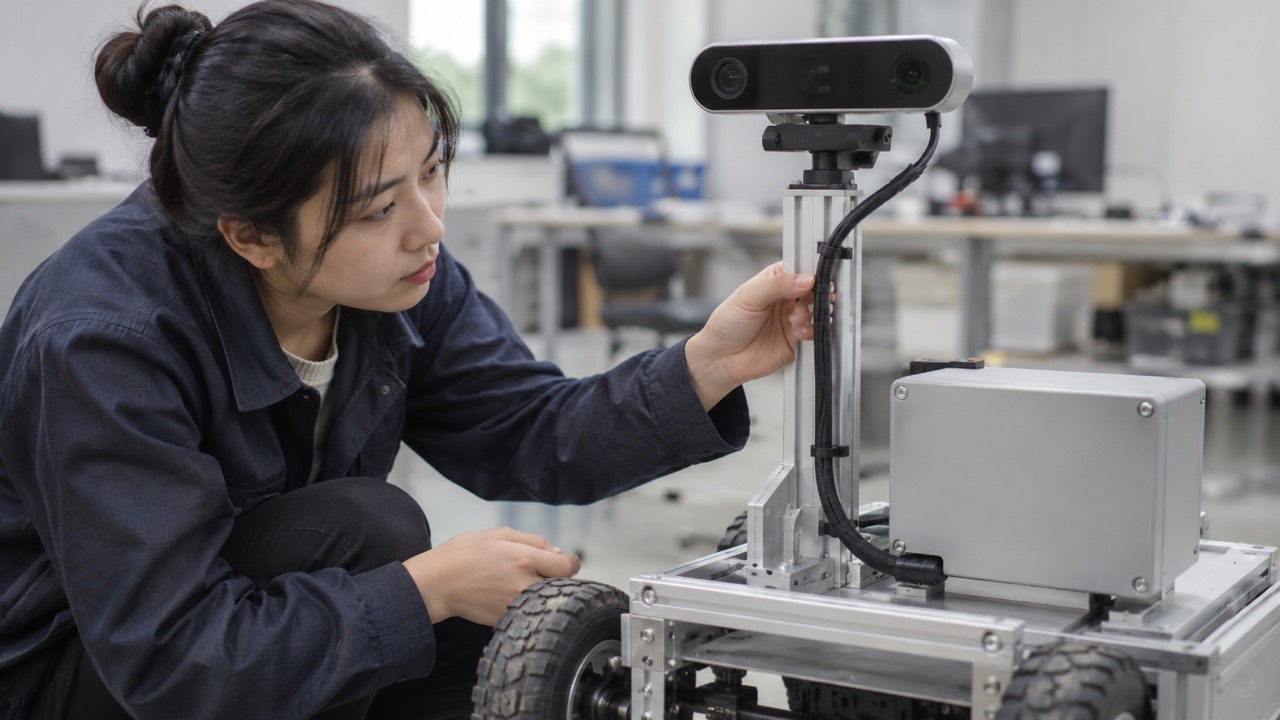
软件套件,减少准备工作的同时保留验证责任
研华介绍Robotic Suite对ZED相机、ROS与ROS 2等工具的支持。预先整合的软件能够提供开发起点,团队仍需知道采用了什么节点、配置和接口,以便应用变化时判断影响范围。
例如,开发示例可能展示一条基本数据路径,实际项目则同时运行记录、通信和其他模型。多个任务共同使用计算资源以后,系统表现可能改变。软件准备充分,有助于推进验证,但不能代替围绕目标任务的持续观察。
组合供应,也需要对应长期服务
相机与计算设备能够通过同一合作体系取得,为采购与技术沟通提供便利。长期项目还需要明确,当出现影像异常或版本变化时,由谁组织复现、哪些资料需要随问题提供,以及不同厂商如何确认边界。
公告表示合作方案已有多地区实际应用,但没有公开足以复算的统一效果指标。因而,更稳妥的理解是存在应用基础,而不是将不同场景概括为已经获得相同识别效果或相同部署成本。
对后续扩点而言,保存验证过的相机、线缆、软件与计算配置很重要。新地点即使使用同样硬件,也可能面对不同光线与安装条件。把可复用部分和现场变化分别说明,能够让经验更容易转移。
视觉系统还会经历软件更新和部件替换。若只记录产品系列,后续人员很难确认原有验证覆盖哪些条件;若配置关系清楚,团队就能围绕变化重新检查,而不必重新摸索全部集成过程。
PG认为,研华与StereoLabs的合作把视觉输入、计算与工具支持放在共同路径中。其实际价值在于让具体配置更容易取得和维护,同时仍然保留对真实场景与完整任务的验证。